本页每个数字都来自真值已知的仿真,并已如实标明。
01分析链路
你的数据,
我们自己的勘测数据,和你用自己的探测器测到的数据,走的是同一条四步链路。我们从原始事件做起,所以每一步都能核查。
原始事件直接读入
任何探测器的事件列表,按公开文档的格式提供即可;CosmicWatch 的运行文件夹从 SD 卡拷出来就能直接读。
三维密度重建
以无遮挡处的测量为参考得出透射率,再做带正则化的三维重建。同一套算法有 Python 和浏览器两个实现,结果已核对一致。
不确定度与覆盖范围
每个结果都附上不确定度和覆盖范围,并写明单一视角解决不了的问题:深度。
可溯源报告
测了什么、看到了什么、看不到什么、先核查哪里,都用平实的话写给要据此行动的工程师。
02核查排序
先钻哪里,
单看一张密度图,定不了该在哪里动手。对照你的现场资料,它才变成一份排好先后的核查清单。钻孔和探地雷达照样留在你的方案里,清单告诉你先用在哪里。
纳入你的现场资料
钻孔、InSAR、地质和巡检记录与缪子结果一起综合研判。你手上没有的资料按“未知”处理,不当作“没有异常”。
排出先后,附第一步核查
候选位置按置信度排序,每处都写明先做哪项核查:打钻孔、布一条探地雷达测线,或增设第二个测点确定深度。
物理打分,模型只解释
分数由物理和各证据源的贝叶斯融合决定。语言模型只解释已注明出处的证据,每一句结论都标明来源。
03检验方法
我们怎样
每一项检验,都对照事先已知的答案来做。
部件检验
逐一检查通道、计时、对准和稳定性,并标定方向接受度。
仪器记录真值已知的仿真
随机生成场地,跑完整条链路,每一步都对照真值打分。下面这次运行就是其中之一。
逐步打分的记录真值保密的盲测
分析开始前先把真值封存;分析人员交出结果之后,才开封打分。
先封存,后打分现场交叉核对
到了现场,对排在前面的位置逐一直接核查;每处证实与否,都对照它的排名记录在案。
核查结果存档04随机验证
一次随机验证的
随机生成一个场地做仿真,再用处理实测数据的同一套代码完成测量、重建和排序。它产出的全部结果都在这里,包括出错的地方。
这是真值已知的仿真,不是现场案例。
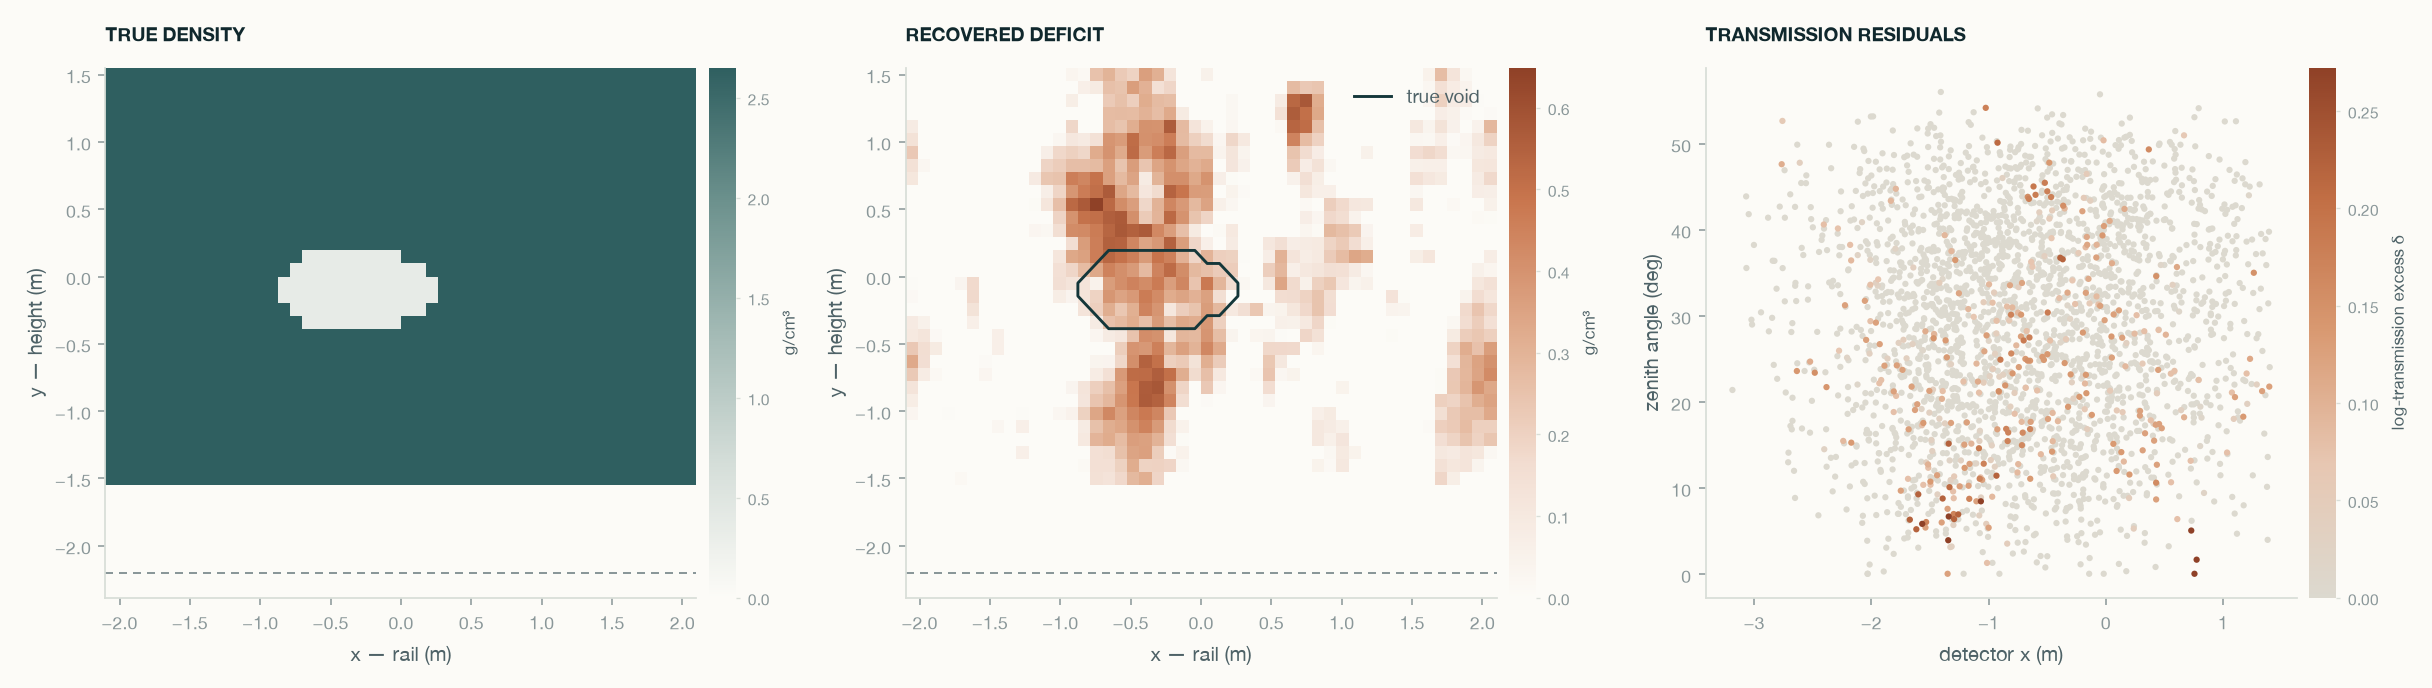
本次运行对“均匀岩体”假设的拟合优度检验;没有空洞的纯岩体约为 0 σ。
对比岩体的 2.65 g/cm³:低密度异常解析出来了,完整深度没有。
恢复出的低密度异常落在真实空洞的 x、z 位置上。
20 个真实空洞的平面偏差中位数,最差 1.4 m。探测显著度 4.2 到 16.1 σ;12 次无空洞扫描都低于 1.2 σ。
同一次运行里出错的地方
- 垂直拖尾确实存在中图上下拉出条纹,因为探测器只沿一条轨道采样。深度是最弱的一个轴,恢复出的异常也比真实空洞浅。
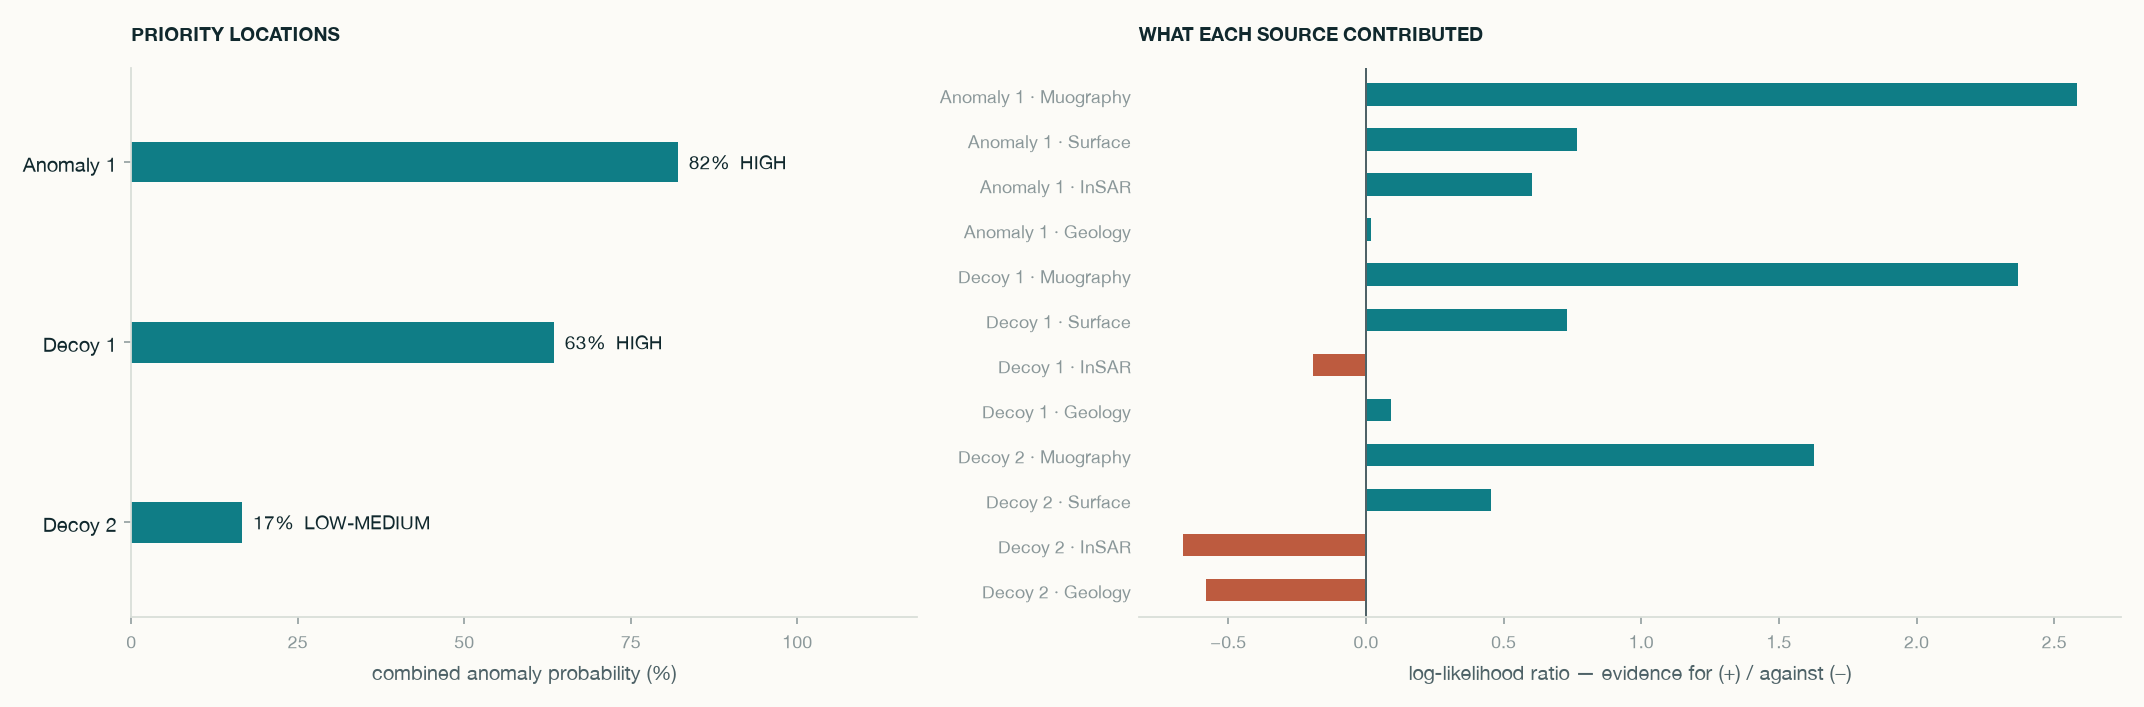
- 伪影被评为高分单靠缪子成像,一处拖尾伪影的异常概率高达 96%。加入其他证据源后降到 63%,真实空洞为 82%——排序是对的,但伪影仍落在高分档。
- 这正是报告存在的理由分数是去核查的理由,不是结论。每个优先位置都附有建议的核查手段,因为这种失误恰恰是这套几何允许发生的。
阅读完整的范例报告(英文)这次运行生成的报告,未作修改。场地是仿真的,报告开头已注明。
05在线试用
自己试一试,
两个工具都在浏览器里打开,英文界面,无需安装。
实时仿真演示(英文)
在三个仿真场景里跑完整条链路:废弃隧道、矿山巷道和课桌实验,每个场景都从自己的数据重建,不是照着答案画的。
分析平台(只读,英文)
对内置的勘测数据做筛查,打开你自己的事件文件,跟着一次运行从扫描走到可溯源报告。上传和报告生成只在私有平台上进行。
科研合作
适合有明确假设要检验的团队。采集数据之前,先约定研究终点、参考数据和结果的评判方法。
告诉我们
有这四样信息,我们就能给出初步答复:
- 要找什么,在哪里
- 探测器可以放在哪里、怎样进场
- 结果要支撑什么决策
- 手头已有的资料:图纸、钻孔、巡检记录
公司在香港创立,创始团队来自实验粒子物理与计算科学。 了解公司